


RV 減速器行星架孔位精度決定傳動穩定性
在工業機器人、協作機器人關節裝配體系中,RV減速器是保障整機定位精度、運行平順度與使用壽命的核心傳動部件。在實際量產與裝配過程中,很多機器人制造企業都會遇到一個共性技術難題:行星架單孔尺寸檢測完全合格,但整機裝機后,頻繁出現傳動卡頓、回程間隙超標、運行異響、零件偏載磨損等故障。
結合多年精密傳動零件加工經驗來看,這類問題的核心誘因,并非裝配工藝問題,而是行星架多行星輪安裝孔的相對位置度精度失控。
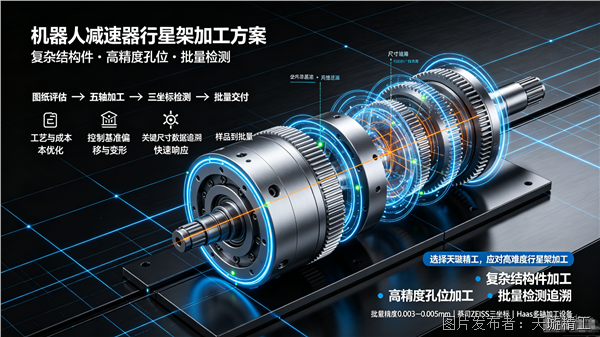
作為RV減速器的核心承載結構,行星架需要配合多組行星輪同步嚙合運轉。相較于單一孔徑尺寸公差,多孔之間的分度位置關系、同軸度、平面度對傳動性能的影響更為關鍵。哪怕是微米級的孔位偏差,也會直接改變齒輪嚙合間隙,導致各個行星輪受力不均衡。
長期帶偏差運行,會引發一系列連鎖問題:機器人關節振動異響、定位重復精度下降、軸承與齒輪局部加速磨損,大幅縮短減速器使用壽命。尤其在批量生產中,孔位精度一致性不足,會直接造成產品良率波動,增加返工成本與生產損耗。
行業內有大量真實量產案例佐證:不少協作機器人廠商的新品研發階段,外協行星架樣品精度達標、測試正常,但進入小批量量產階段后,產品故障率大幅上升。究其原因,行星架屬于典型薄壁復雜結構件,加工過程極易產生切削應力與形變,且多次裝夾加工會累積基準誤差,最終導致批量孔位分度精度失衡,整機傳動穩定性不達標,直接造成項目延期、生產成本攀升。
綜合行業量產痛點,想要從根源解決RV減速器行星架傳動失效問題,核心需要把控三大技術要點:一是復雜薄壁結構的應力控制與形變抑制工藝;二是微米級多孔位置度、分度精度的穩定加工能力;三是批量生產的全尺寸檢測與精度一致性管控。只有同時兼顧工藝、精度、批量檢測三大維度,才能徹底規避行星架量產通病,保障機器人減速器長期穩定運行。


 投訴建議

提交

工業機器人鋁輕量化件加工難點解析
機器人零件采購:精度可控數據可追溯
機器人復雜零件:五軸工藝破解批量誤差
機器人運動部件采購:規避裝配間隙風險
靈巧手零件|機加工供應商選型要點