


半導體新廠與既有產線的AMHS建設(上)
導語:半導體自動化物流系統的建設,需要把產能目標轉化為可計算的運輸需求,再將設備、路徑、緩存與軟件控制納入統一設計。本文圍繞新廠建設和既有產線升級兩類場景,梳理從項目輸入、物理系統設計、軟件接口到動態驗證的工程路徑,明確采購與實施前應形成的關鍵成果。
新廠的設備清單還在調整,自動化物流系統應該預留多少能力?既有產線已經出現搬運瓶頸,增加車輛能否解決問題?當運輸指令超時,現場載具卻已經完成交接,系統應當如何恢復?
這些問題分別出現在規劃、設計和運行階段,卻指向同一項工程要求:生產需求、物理設備和控制軟件必須建立在一致的設計依據之上。
半導體自動化物料搬運系統(Automated Material Handling System,AMHS)需要協調運輸、存儲和設備交接,在滿足生產節拍的同時,保持載具位置與任務狀態可信,并在故障、擁堵和人工干預后恢復運行。
本系列分為上下兩篇。上篇聚焦項目輸入、規劃設計和方案驗證;下篇繼續討論現場安裝、系統聯調、生產切換及量產穩定運行。
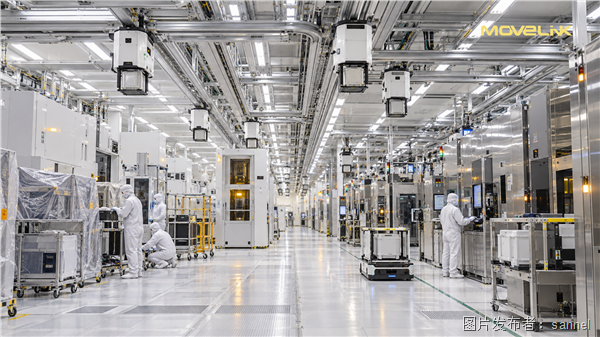
圖1 半導體潔凈室中的高架運輸與地面物流場景。圖片用于說明系統應用環境,不作為特定客戶或項目業績證明。
一、新廠與既有產線需要建立不同的設計基線
新廠項目擁有較大的規劃空間。軌道走廊、Stocker位置、設備端口方向和跨樓層連接,可以與廠房及工藝設備布局協同調整。
其主要難點在于輸入尚未穩定。產品組合、設備導入順序和產能爬坡節奏可能持續變化。如果只圍繞單一目標產能設計,系統就可能在初始階段配置偏重,或在后續擴產時缺少必要的空間與接口。
因此,新廠規劃應分別檢查初始量產、目標產能、短時峰值和未來擴產條件,并記錄各階段采用的假設。
既有產線的優勢是擁有真實運行數據。歷史運輸任務、設備等待、載具位置和在制品(WIP)分布,可以幫助項目團隊識別實際約束。
但改造也受到設備位置、建筑結構、潔凈條件和施工窗口的限制。新增物流能力的同時,還需要維持現有生產。
臨時人工搬運、新舊系統共存、分階段切換和回退流程,應當與永久方案同步設計。若這些內容直到現場實施時才被提出,往往會改變原先的布局、接口和施工安排。
兩類項目可以沿用相同的工程主線,但前期成果應有所側重:
新廠建設:形成假設清單、分階段能力需求和擴展預留條件。
既有產線升級:形成改造前運行基線、實際瓶頸清單及施工切換邊界。
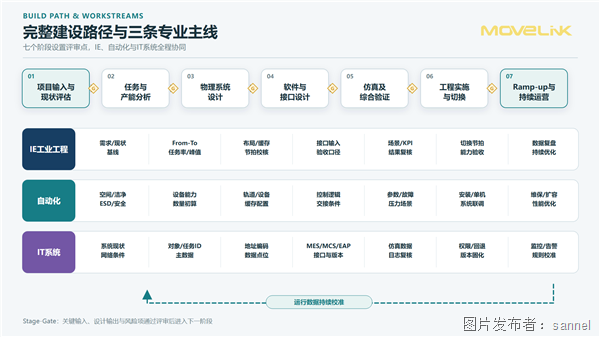
圖2 AMHS建設的七個階段,以及工業工程、自動化和IT系統三條專業主線。本篇重點討論項目輸入至方案驗證,工程實施與持續運營將在下篇展開。
二、將產能目標轉化為可計算的物流任務
月產能、晶圓投片量和設備數量可以說明工廠規模,但不足以直接確定AMHS配置。
即使產出目標接近,不同產品組合、工藝路線、批次規則和設備布局,也可能產生明顯不同的運輸需求。規劃工作的關鍵,是將生產目標轉化為能夠計算、評審和更新的Material Flow基線。
這組基線至少需要覆蓋五類信息。
第一,任務起點與終點。明確設備組之間的運輸關系,以及跨區、跨層和返工流向,形成From-To任務關系。
第二,任務到達規律。分析任務在班次內如何分布,是否集中出現在批次放行、設備恢復或其他生產事件之后。平均任務量之外,還要檢查集中到達造成的瞬時壓力。
第三,優先級與時間約束。明確Hot Lot、緊急調撥和關鍵工藝的處理要求,并確認Queue Time的起止事件及計時范圍,避免將運輸時間直接等同于工藝允許等待時間。
第四,交接與停留條件。明確載具在哪些端口、緩存或存儲位置等待,等待多久,以及什么條件觸發后續運輸。
第五,異常處理規則。當目標端口不可用、庫存滿載或運輸設備故障時,任務應等待、改派、轉存還是進入人工處理,需要提前定義。
新廠數據應注明假設及來源。既有產線則需要聯合MES記錄、設備狀態、載具跟蹤、運輸日志與現場觀察進行核對。單純統計人工搬運次數,可能遺漏設備等料、空載具回流、臨時存儲和未記錄的調撥。
時間口徑也需要統一:
請求至交付時間:從運輸請求提出,到目標位置確認接收。
等待時間:等待車輛、路徑、目標端口或存儲位置的時間。
執行時間:取貨、行駛和交付等動作的耗時。
這一區分直接影響優化方向。如果設備等料主要來自任務派發或目標端口不可用,提高車輛速度可能無法帶來相應改善。
本階段應形成可追溯的任務基線。后續車輛數量、緩存容量和調度規則,都應能夠回到這套輸入中解釋其依據。
流聯科技在AMHS規劃中強調,關鍵設計決策應能夠追溯至生產需求、明確假設或現場約束。統一的任務基線,也為生產、設備和軟件團隊評估方案取舍提供了共同依據。
三、設備、路徑、端口與緩存需要聯合設計
AMHS設備組合取決于工藝要求、載具類型、任務密度和現場條件。
在典型300 mm前道場景中,OHT與Stocker是重要的搬運和存儲組成。對于200 mm產線、化合物半導體、先進封裝及封裝測試區域,則需要進一步評估多種載具、非標準端口和人工設備的交接要求。AGV/AMR、輸送設備及自動上下料機構,可能承擔不同范圍的任務。
設備選型需要放入完整物流網絡中考察,重點檢查以下三組約束。
路徑能力
直線運行速度不能代表網絡吞吐能力。
合流點、交叉點、設備端口和跨層運輸入口,可能成為排隊集中的位置。路徑還需要覆蓋空載回流、檢修隔離和故障繞行。
增加車輛之前,應先判斷系統是否已經受到局部通行能力或目標接口限制。在約束未解除的情況下,新增車輛也可能加重擁堵。
交接兼容性
載具兼容不僅涉及外形尺寸,還包括定位、夾持、身份識別、端口狀態和動作確認。
車輛到達目標位置,并不代表接收設備已經具備交接條件。這些要求應落實到載具兼容矩陣和接口規范中,并明確正常與異常情況下的確認方式。
存儲及出入庫能力
Stocker既有容量約束,也有I/O吞吐約束。
平均占用率處于合理范圍時,集中出入庫仍可能造成排隊。瓶頸設備附近增加緩存,也需要結合工藝時間約束和WIP目標評估,防止將運輸等待轉移為庫存停留。
因此,緩存位置、容量、出入庫能力與調度策略應共同驗證。
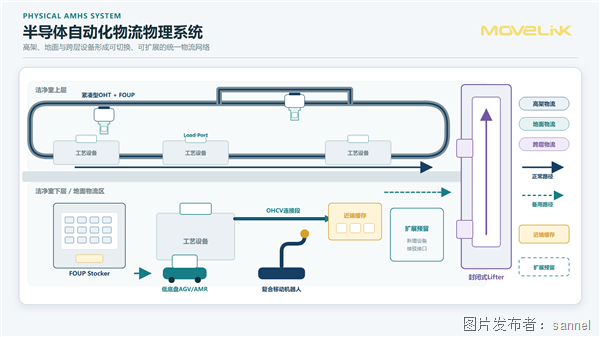
圖3 高架、地面及跨層設備構成的概念性物流網絡。具體設備組合應依據工藝與建筑條件確定,圖中布局不代表所有晶圓廠均需采用的標準配置。
四、軟件集成需要明確任務、狀態與恢復責任
AMHS可能涉及MES、實時派工系統(RTD)、物料控制系統(MCS)、設備自動化程序(EAP)及各類設備控制器。
各系統的職責會因工廠架構而變化,項目團隊需要逐項約定:
誰提出運輸需求,誰確定生產優先級;
誰分配物流資源,誰執行設備動作;
誰維護載具位置與任務狀態;
誰確認交付完成,誰有權取消或重新提交任務;
誰負責異常后的協調恢復。
MCS與設備控制器之間的邊界也需要明確。路徑規劃、交通管理與本地執行應分別分配責任,避免重復控制或責任缺失。
接口術語應保持準確。EAP屬于設備自動化軟件的實現角色;SECS/GEM用于設備通信及相關功能;SEMI E84涉及載具自動交接的并行I/O握手。它們承擔不同作用,不能作為同一層級的替代選項理解。
“支持某項協議”也不能直接證明整個搬運流程已經貫通。端口就緒、載具身份正確、物理交接完成和上層任務關閉,都需要分別定義確認條件。
異常恢復尤其需要重視。
通信超時后,設備可能已經完成動作,只是確認信息尚未到達。如果系統直接重發任務,就可能產生重復執行或載具位置沖突。
恢復流程應先核對實體位置、設備動作結果、任務歸屬和最后可信狀態,再按約定釋放預約資源或重新調度。任務唯一標識、重復請求處理、狀態對賬及人工接管后的恢復,都應在聯調前形成規則。
流聯科技將Material Flow、搬運與存儲設備、MCS/EAP接口及實施條件納入協同評審。評審需要把物理動作與軟件狀態對應起來,例如:取貨由什么信號確認、目標位置何時預約、交付如何完成,以及中斷后依據什么信息恢復。
這種協同應落實為可檢查的工程成果,包括任務基線、載具兼容矩陣、接口規范、異常恢復流程和驗證記錄,為業主、設備供應商及軟件團隊建立共同的實施與驗收依據。
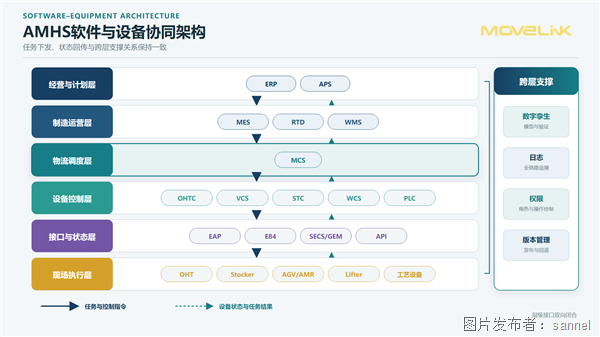
圖4 任務指令、狀態反饋與跨系統支撐能力的邏輯示意。圖中的EAP、E84、SECS/GEM和API分別代表軟件角色、交接規范及通信或集成方式;實際連接關系與職責邊界應以項目接口規范為準。
五、動態仿真應驗證工程決策及其適用條件
靜態計算可以初步估算車輛數量、存儲容量和運輸能力。動態仿真則用于檢查任務集中到達、資源競爭、端口變化與調度規則之間的相互影響。
驗證場景應覆蓋正常生產、峰值任務、關鍵Lot插入、車輛及端口故障、跨層運輸中斷、庫存滿載、空載具不足和分期擴產。
新廠應檢查不同爬坡階段,避免僅驗證最終滿產狀態。既有產線應先建立改造前基線,在相同生產口徑下比較候選方案。
評價指標需要與生產目標對應,除平均任務時間外,還可檢查:
請求至交付時間分布,包括P95等長尾指標;
工藝設備因物流造成的等待;
關鍵路徑與合流區域排隊;
Stocker占用率及I/O等待;
關鍵Lot時限滿足情況;
故障影響范圍與恢復時間。
結果還需要進一步解釋。
車輛利用率偏高,應區分正常作業、空駛與阻塞;Stocker容量足夠但排隊嚴重,應檢查出入庫能力;跨層運輸平均吞吐滿足要求卻頻繁預約超時,應分析任務到達分布和調度規則。
模型本身同樣需要驗證。既有產線可以利用實測數據檢查模型能否還原主要運行特征;新廠應記錄關鍵假設,并對高不確定性輸入開展敏感性分析。
如果模型使用理想化派工邏輯,結果不能直接代表實際MCS表現。幾何動畫、離線仿真和連接實際控制邏輯的驗證,應分別說明能夠證明的范圍。
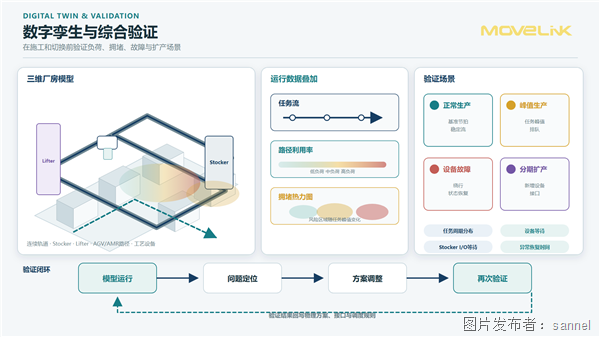
圖5 將模型運行結果反饋至物理方案、接口與調度規則的驗證閉環。圖中的模型、利用率及擁堵熱力分布為概念示意,不代表實測項目性能。
六、進入采購與實施前應完成哪些設計成果
設計階段結束時,項目團隊應能夠回答六個問題:
任務量、峰值與擴產假設是否有來源,并得到相關團隊確認?
設備、路徑、端口和緩存能力是否經過聯合校核?
系統職責、接口狀態與任務完成條件是否一致?
故障、滿載、通信中斷和人工接管之后,系統如何恢復?
驗證場景、評價指標和通過條件是否明確?
實施邊界、生產切換及回退條件是否具備執行依據?
這些成果為采購、實施和后續聯調提供輸入。
AMHS建設需要持續保持生產需求、物理能力和控制邏輯之間的一致性。設計階段越早識別偏差,實施團隊就越容易明確問題邊界,并依據統一記錄開展定位和處理。
下篇將繼續討論新廠設備安裝與導入的協調、既有產線的分區改造,以及系統從聯調、生產切換到穩定量產的具體過程。


 投訴建議

提交