


輸送系統一直在運行,為什么產線效率還是上不去?
實現連續流需要按照遞進順序規劃:先確定物料如何流動,再選擇匹配生產任務的輸送方案,最后將輸送系統與工位、機器人及內部物流集成。以下兩個案例展示了這一過程是如何從單個工位延伸到多個生產環節的。
從單個操作環節開始
輸送與機器人協同
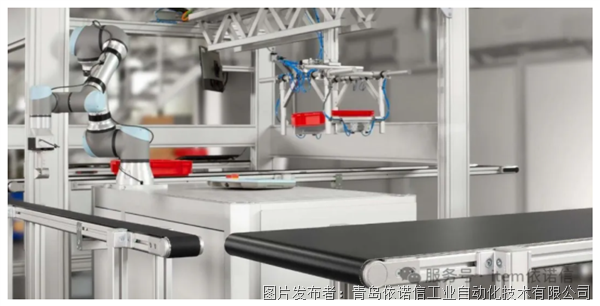
*機器人通過輸送系統完成工件的連續傳遞。
在部分自動化生產場景中,機器人需要完成分揀、取放或檢測。如果輸送帶必須在固定位置停下,等待機器人完成操作,工件就會在工位處停留,生產節拍也容易被打斷。企業不僅需要增加人工轉運,還可能面臨設備等待和工序銜接不暢的問題。
為避免機器人操作造成輸送中斷,item 德國索林根總部的 Range Extender 項目將輸送帶、線性軸和協作機器人設計為協同工作的單元。item 將長度為 6000mm 的平面輸送帶與線性軸并排布置,并集成優傲 UR5 和 ABB CRB 15000 協作機器人。平面輸送帶持續運輸零部件,機器人直接從運行中的輸送帶上拾取并重新擺放工件,線性軸擴大了機器人的工作范圍。輸送帶還與流利條連接,使處理后的工件能夠繼續進入后續環節。
這種設計讓取放操作融入連續的物料流動,而不是讓工件停下來等待。輸送帶保持連續運輸,機器人在運行過程中完成操作,線性軸支持機器人覆蓋更大的工作范圍,處理后的工件也能繼續流向下一環節。這樣可以減少工件等待和人工干預,使操作環節與輸送節拍保持一致,實現單個工位內的連續流。
從局部協同擴展到整條產線
KM Packaging 的實踐
案例一解決的是單個工位內的操作協同問題。進一步擴大范圍后,企業還需要協調裝配、灌裝、包裝和內部物流等多個環節,避免各環節之間出現等待和銜接中斷。德國 KM Packaging 公司面對的正是這樣的復雜場景。
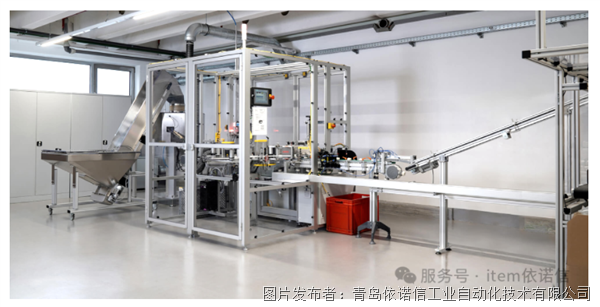
KM Packaging 的生產流程涵蓋多個工序。不同環節對物料形狀、負載和運輸節拍的要求不同,因此整條產線采用差異化的輸送設計。在零件加工環節,雙同步輸送帶保持物料之間的穩定間距,并將零件按既定節拍送入旋轉分度裝配系統。進入灌裝和包裝環節后,平面輸送帶承接成品和紙箱,將不同形狀和重量的物料繼續送往下一工序。
生產設備之間通過輸送系統實現銜接。物料從裝配環節經過灌裝站,再進入后續包裝流程;機柜和流利條則承擔相應的設備支撐和物料暫存功能。這樣設計可以讓不同輸送方案分別匹配具體運輸任務,使物料在生產、暫存和內部物流環節之間順暢流動。
在此基礎上,item 輸送系統不只是搬運物料,還幫助企業統籌生產工位、物流路徑和設備布局。不同環節圍繞同一生產節拍協同運行,使物料從加工、裝配、灌裝到包裝持續流動,減少等待、人工搬運和中間轉運,讓各工序銜接更加順暢。模塊化結構便于根據產品、產量和布局變化進行調整和擴展,使 KM Packaging 在保持當前生產流程穩定的同時,為后續改造和擴展保留空間。
連續流需要系統協同
從單個工位的動作銜接,到整條產線的物料流動,兩個案例呈現的是同一思路:連續流需要從局部工位協同逐步擴展到跨工序聯動。只有物料路徑、輸送方案、生產設備和內部物流相互匹配,才能減少等待、搬運和流程中斷,并為后續調整和擴展保留空間。
因此,輸送系統持續運行,并不意味著產線效率自然提升。真正決定生產是否順暢的,是各環節能否圍繞生產節拍持續流動,減少等待與流程中斷。


 投訴建議

提交
車間改善收效甚微,精益價值難以兌現,原來是這里出了問題
從“不確定能否獲批”,到機器人登上臺球桌
從 632 米地標到山間纜車:藏在細節里的穩固之道
為什么很多鋁型材的問題,總是在運行半年后才暴露?
30% 綜合成本節約——item 模塊化系統如何讓機器人觸手可及